De l’Apollo de 1967 aux 50 milliards d’objets connectés : le vrai visage de l’informatique embarquée
Un airbag qui se déclenche en une fraction de seconde, un thermostat qui ajuste seul la température du salon, une trottinette qui freine avant l’obstacle : tous ces objets reposent sur un système informatique embarqué. Contrairement à un ordinateur de bureau, ce type de système est conçu pour une seule tâche, intégré à un objet qu’on ne perçoit même plus comme « informatique ». Voici comment il fonctionne, ce qui le distingue d’un objet connecté, et pourquoi ces deux notions, souvent confondues, ne se recouvrent pas totalement.
Un système informatique embarqué, ce n’est pas un ordinateur comme les autres
Un système informatique embarqué (SIE) est un ensemble électronique et logiciel intégré à un objet pour lui faire exécuter une tâche précise, sans écran ni clavier standard. Une carte à puce, un régulateur de vitesse automobile ou un pacemaker en sont des exemples typiques. À la différence d’un ordinateur classique, qui accepte une multitude de programmes et de périphériques, un SIE est conçu, câblé et programmé pour une fonction unique, souvent invisible pour l’utilisateur final.
Cette spécialisation change la donne technique. Là où un ordinateur embarque un microprocesseur épaulé par de la mémoire vive, un stockage et des ports d’entrée-sortie multiples, un système embarqué repose le plus souvent sur un microcontrôleur : un composant qui réunit sur une seule puce le processeur, une petite mémoire et les circuits d’entrée-sortie nécessaires à sa tâche. Cette intégration permet de réduire la taille, la consommation électrique et le coût, trois contraintes centrales dans la conception d’un objet embarqué.
Capteurs, actionneurs, IHM : les trois briques qui font tourner la machine
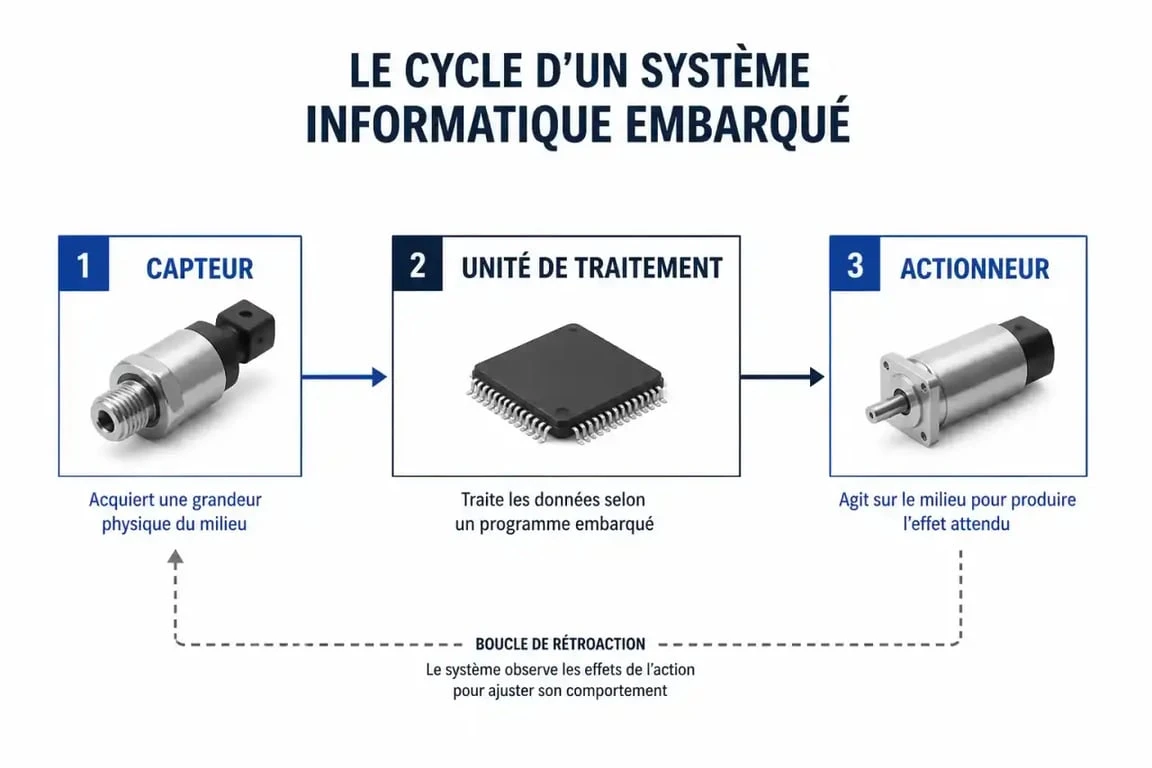
Tout système embarqué répond au même schéma de fonctionnement : il perçoit son environnement, il traite l’information, puis il agit. Trois familles de composants matérialisent ce cycle : le capteur, l’actionneur et l’interface homme-machine.
Les capteurs, les yeux et les oreilles du système
Un capteur transforme une grandeur physique (lumière, distance, pression, température) en signal électrique exploitable par le processeur. On distingue plusieurs familles selon leur principe de mesure : les capteurs optiques, qui peuvent fonctionner en mode barrage, en mode reflex ou en détection de proximité selon la façon dont ils captent la lumière réfléchie ou interrompue ; les capteurs inductifs de proximité, qui détectent un objet métallique sans contact grâce à un champ électromagnétique ; et les capteurs de position par contact, plus simples, qui basculent un état électrique dès qu’un élément touche une surface donnée. Le signal analogique produit par ces capteurs doit ensuite passer par un convertisseur analogique-numérique avant d’être compris par le processeur, qui ne traite que des valeurs numériques.
Les actionneurs, les bras du système
À l’inverse du capteur, l’actionneur transforme une commande numérique en action physique. Un vérin pneumatique, qui utilise de l’air comprimé pour produire un mouvement linéaire, ou un moteur électrique, qui convertit un courant en rotation, sont les deux exemples les plus courants. C’est l’actionneur qui referme une porte de garage, fait vibrer un smartphone ou active le frein d’un vélo électrique.
L’interface homme-machine, le point de contact avec l’utilisateur
L’interface homme-machine (IHM) désigne tout ce qui permet à une personne d’interagir avec le système : un écran, un voyant lumineux, un bouton, un haut-parleur. Certains systèmes embarqués n’ont quasiment pas d’IHM visible, comme le calculateur d’un airbag ; d’autres en font l’élément central, comme le tableau de bord numérique d’une voiture.
Repérer ces trois briques dans les objets du quotidien aide ensuite à passer à la pratique : une fois qu’on sait identifier « ici un capteur, là un actionneur, ici l’IHM » sur un lave-linge ou une trottinette électrique, il devient plus facile de programmer une carte micro:bit ou Arduino qui allume une LED dès qu’un capteur de luminosité détecte l’obscurité. La logique reste identique, seule l’échelle change.
La boucle qui ne s’arrête jamais : SIC et STR
Le cœur logiciel d’un système embarqué est un algorithme de contrôle qui tourne en boucle infinie : il capte, il traite, il actionne, puis il recommence. En pseudo-code, cela ressemble à une structure du type « tant que le système est sous tension, lire le capteur, appliquer une décision, commander l’actionneur ». Cette architecture porte un nom précis selon son usage.
Qu’est-ce qu’un système informatique de contrôle (SIC) ?
Un système informatique de contrôle est un système embarqué dont la fonction consiste à piloter un processus physique à partir de mesures : réguler une température, ajuster une trajectoire, maintenir un équilibre. Le SIC est donc une catégorie particulière de système embarqué, centrée sur cette logique de commande en boucle fermée.
Pourquoi certains systèmes doivent être temps réel (STR)
Un système temps réel (STR) est un système dont les réponses doivent intervenir dans un délai garanti, sous peine de défaillance. L’ABS (Antiblockiersystem) d’une voiture illustre bien cette contrainte : le calculateur doit détecter le blocage d’une roue et relâcher la pression de freinage en quelques millisecondes, sinon la fonction perd tout son sens. Une gyroroue applique le même principe : ses capteurs de position mesurent l’inclinaison en continu et ses moteurs doivent corriger l’équilibre quasi instantanément pour éviter la chute. Dans ces deux cas, la rapidité du microcontrôleur, exprimée en fréquence (Hertz), conditionne directement la fiabilité du système.
De l’Apollo au smartphone : une histoire de miniaturisation
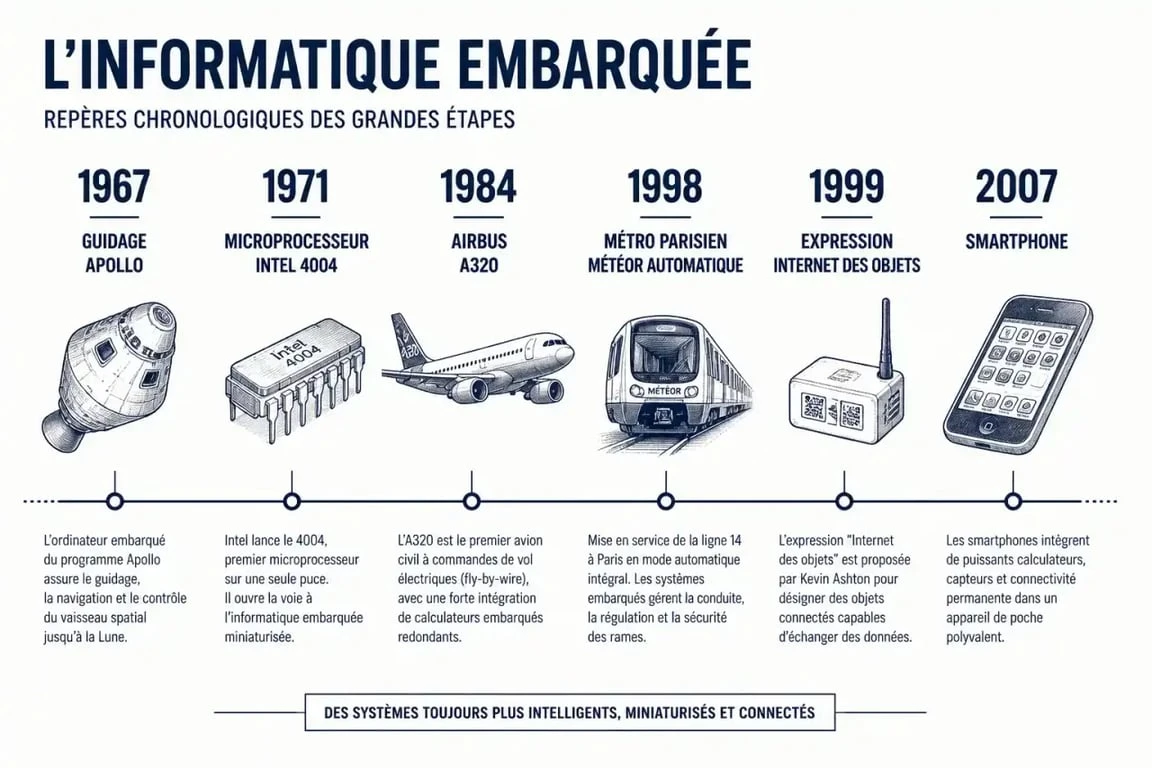
L’informatique embarquée n’est pas née avec les objets connectés. Ses fondations remontent à 1967, avec le système de guidage embarqué des missions Apollo, l’un des tout premiers exemples de calculateur dédié à une tâche unique et critique. L’étape suivante est celle de la miniaturisation des processeurs : le 15 novembre 1971, Intel commercialise le 4004, premier microprocesseur du marché, capable de traiter des données sur 4 bits, suivi peu après par le 8008, qui passe à 8 bits.
Cette miniaturisation ouvre la voie à des applications de plus en plus exigeantes. En 1984 sort l’Airbus A320, premier avion de ligne à généraliser les commandes de vol électriques pilotées par calculateur. Le 15 octobre 1998, la ligne 14 du métro parisien, baptisée Météor, est mise en service : elle roule sans conducteur, entièrement pilotée par des systèmes embarqués de contrôle. En 1999, l’ingénieur Kevin Ashton popularise l’expression « Internet des objets » pour décrire des objets physiques capables de communiquer entre eux via un réseau. Enfin, l’arrivée du smartphone en 2007 réunit pour la première fois, dans un objet grand public de poche, des capteurs, des actionneurs et une connexion réseau.
Des objets connectés à l’Internet des objets
Tous les systèmes embarqués ne sont pas des objets connectés. Un objet informatisé, comme une calculatrice ou un grille-pain à minuterie numérique, embarque un système informatique sans jamais communiquer avec l’extérieur. Un objet connecté, en revanche, ajoute une brique supplémentaire : une capacité de communication réseau, le plus souvent via Wi-Fi ou Bluetooth, qui lui permet d’échanger des données avec d’autres appareils ou avec Internet. C’est cette connexion qui transforme un simple objet informatisé en objet connecté.
Quand des milliards de ces objets communiquent entre eux à l’échelle mondiale, on parle d’Internet des objets, ou IoT. Les estimations les plus citées évoquaient environ 50 milliards d’objets connectés dans le monde, un chiffre parfois ramené à 30 milliards selon les méthodes de calcul retenues et les catégories d’objets comptabilisées. Quelle que soit l’estimation exacte, l’ordre de grandeur suffit à mesurer l’ampleur du phénomène : montres connectées, thermostats, ampoules, capteurs agricoles, équipements médicaux ou compteurs électriques communicants en font désormais partie.
Sécurité et vie privée : la face moins visible des objets connectés
La connexion réseau qui fait la force de l’objet connecté est aussi sa principale faiblesse. Un système embarqué isolé, sans communication extérieure, présente une surface d’attaque très limitée. Dès qu’il se connecte à Internet, il devient une cible potentielle : de nombreux objets connectés grand public conservent des identifiants par défaut ou des failles logicielles non corrigées, ce qui en fait des cibles privilégiées pour constituer des réseaux zombies, aussi appelés botnets. Un pirate qui prend le contrôle de milliers de caméras ou de routeurs domestiques peut ensuite les utiliser à l’insu de leurs propriétaires pour lancer des attaques à grande échelle.
La question de la vie privée se pose avec la même acuité. Un objet connecté collecte en permanence des données sur son environnement et ses usagers : habitudes de déplacement, rythme de sommeil, présence au domicile. Ces informations transitent et sont souvent stockées chez le fabricant, ce qui soulève des interrogations légitimes sur leur usage réel, au-delà de la seule fonction annoncée de l’objet. Comprendre la distinction entre un simple système embarqué et un objet connecté aide à mesurer où se situe ce risque : ce n’est pas l’intelligence embarquée qui pose problème, c’est sa mise en réseau, souvent peu sécurisée, qui ouvre la porte à ces usages détournés.
- Netlinking : choisir des sites éditoriaux solides sans acheter du bruit - 21 septembre 2026
- Thermostat Netatmo : économies réelles, design Starck et points de vigilance - 21 septembre 2026
- De l’Apollo de 1967 aux 50 milliards d’objets connectés : le vrai visage de l’informatique embarquée - 20 septembre 2026
Partager cet article
Articles qui pourraient vous intéresser :
 Wi‑Fi ou Bluetooth : ce que permet vraiment un appareil photo connecté avant l’achat
 Quelles automatisations créer sur iPhone ? Wi‑Fi, batterie, AirPods et luminosité
 Installer Jeedom durablement : choisir le bon support et la bonne méthode
 Passerelle Zigbee : choisissez USB, Ethernet ou Wi-Fi selon votre écosystème